给 AI 一个练功房:HydroGym 要在流体力学里复刻 ImageNet 时刻
《自然》封面:华盛顿大学、亚琛工业大学、KTH 等联合推出 HydroGym,61 个经过验证的流动控制环境接成统一平台。只在廉价槽道流里训练的策略零样本迁移到三维机翼,局部摩擦阻力降低 38%,探索成本降四个数量级。
流体的有效控制对交通、能源和医学都很关键:能增加升力、减少阻力、增强混合、衰减噪声。先进流动控制如果普及,光合主动减阻一项就可能让航空业燃料消耗降低多达 15%,风电场协同控制能让输出提高 4-5%。
但流体出了名难控制——高维、非线性、多尺度,传统方法基本束手。强化学习在蛋白质折叠和复杂游戏上的突破让人看到希望,可流体动力学缺一样东西:共享基准和标准化环境。
那个叫"特异性陷阱"的问题
缺基准的后果是,每个控制器都只为单一几何、单一工况量身定制:换一种形状,观测空间、执行器布局、奖励函数全部重来。结果是成果无法积累、无法迁移、也无法比较。
HydroGym 要补的正是这块基础设施。它提供 61 个经过验证、公开可用的流动控制环境,涵盖从经典层流到复杂三维湍流,雷诺数一路推到 4×10⁵,并横跨多种马赫数。接口采用 Gymnasium 标准,换求解器只需改一行代码。
六套求解器,从原型到亿级网格
平台的野心写在求解器清单里:基于 Python 的有限元求解器用于快速原型;GPU 加速的格子玻尔兹曼与有限体积求解器用于大规模流动;谱元法用于高精度;还有完全可微的 JAX 求解器,让梯度能沿整条仿真轨迹回传。
可微这一条最省力。在 Kolmogorov 流上,梯度增强版的 PPO 相比标准 PPO,训练样本需求降低了 65%,而且最终奖励更高、动作幅值更小。
零样本迁移:从槽道流直上真机翼
全文最有野心的一步在这里。思路来自壁湍流的一个经典认识:内层湍流标度和高速条纹动力学在不同几何之间是共通的。
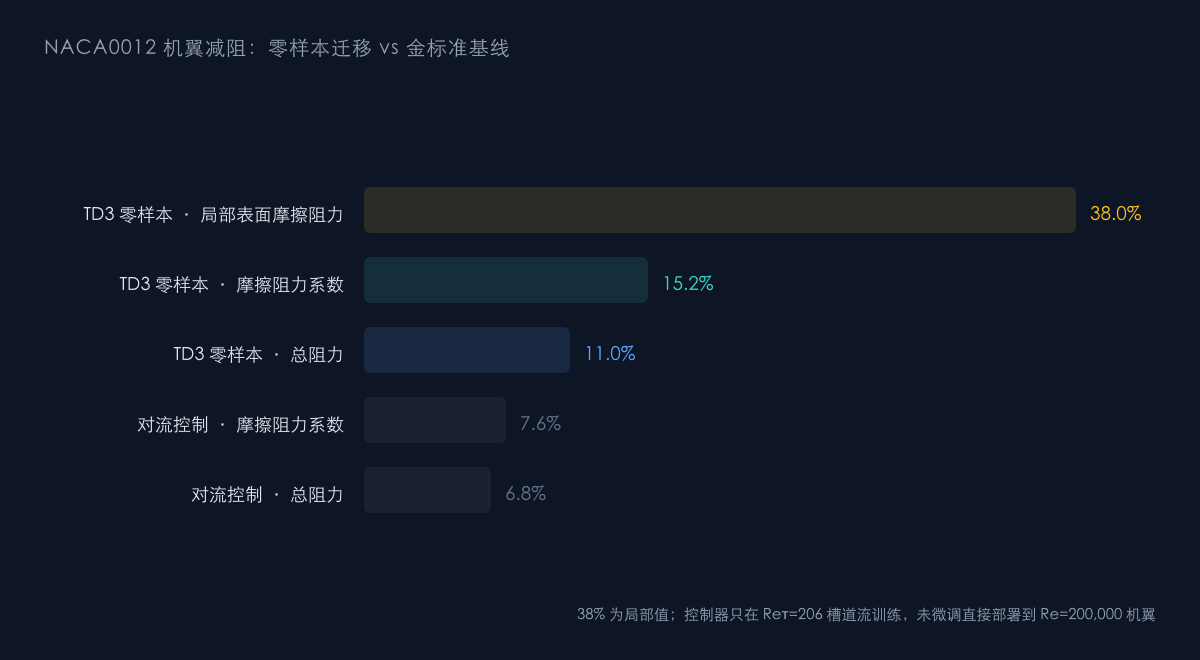
于是团队只在雷诺数 Reτ=206 的槽道流里训练多智能体 TD3 控制器——槽道流便宜,网格数比机翼算例少两个量级,虽然缺少机翼的顺压梯度、表面曲率和非均匀边界层发展,但保留了支配近壁动量输运的内层物理。训练完成后不做任何微调,直接部署到 Re=200,000 的三维 NACA0012 机翼吸力面。
结果:局部表面摩擦阻力降低 38%,摩擦阻力系数与总阻力分别平均下降 15.2% 与 11.0%,明显优于对流控制(7.6%/6.8%)和均匀吹气这两个"金标准"基线。探索成本与直接在机翼上优化相比降低了四个数量级;即便算上定期回全机验证,总挂钟时间也缩短到约 1/60。
智能体学到了物理
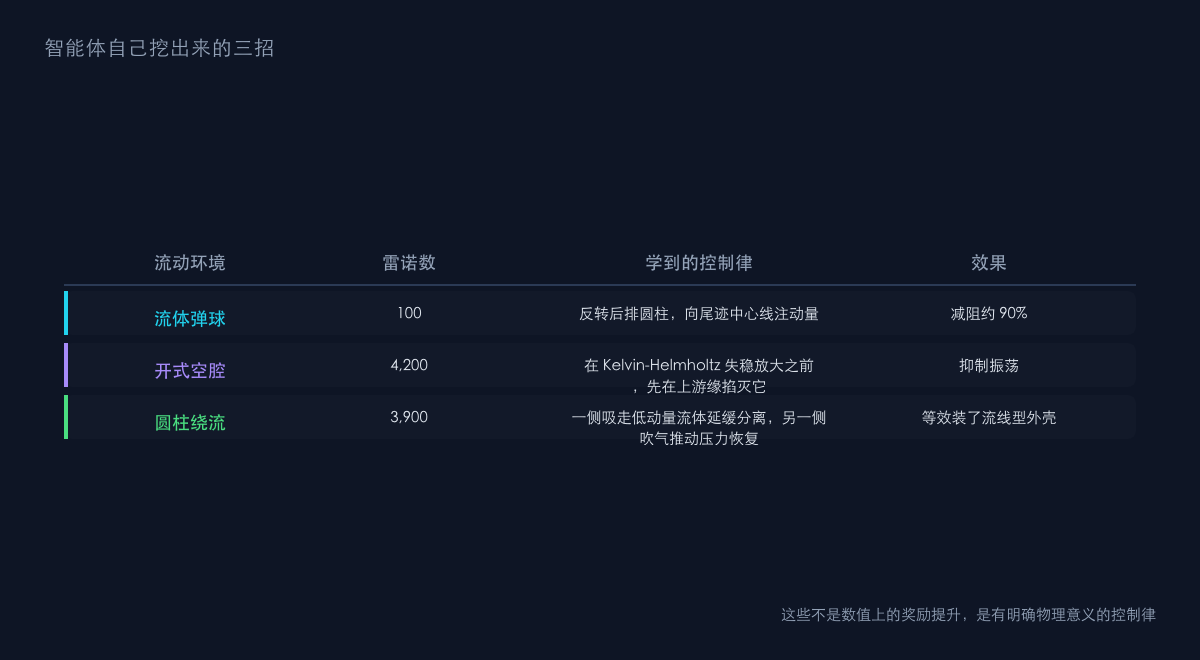
更值得注意的是智能体自己挖出来的招式:流体弹球 Re=100 时它学会反转后排圆柱、向尾迹中心线注动量,减阻约 90%;开式空腔 Re=4,200 时,它在 Kelvin-Helmholtz 失稳放大之前先在上游缘掐灭它;圆柱绕流 Re=3,900 时,它一侧吸走低动量流体延缓分离、另一侧吹气推动压力恢复,等效于给圆柱装了个流线型外壳。
这些不是数值上的奖励提升,是有明确物理意义的控制律。团队希望标准化环境能像 ImageNet 变革计算机视觉那样加速这个领域。
边界在哪
作者自己点明了局限:高雷诺数计算仍然昂贵;非平衡和多物理环境覆盖不足;实验验证和跨流动家族的泛化都还没解决。零样本迁移的成功建立在"共享近壁湍流物理"这一前提上,换成另一类流动还灵不灵,是个开放问题。
关联推荐
- AI 提前 200 毫秒预判等离子体 — 同样是"人类来不及闭环"的控制场景
- 在硅片上"长"出光纤 — 另一类工程上的艰难折衷
评论 (0)
正文划词可点「问萝卜特」——自动发评论并由 AI 回复
加载评论中…